


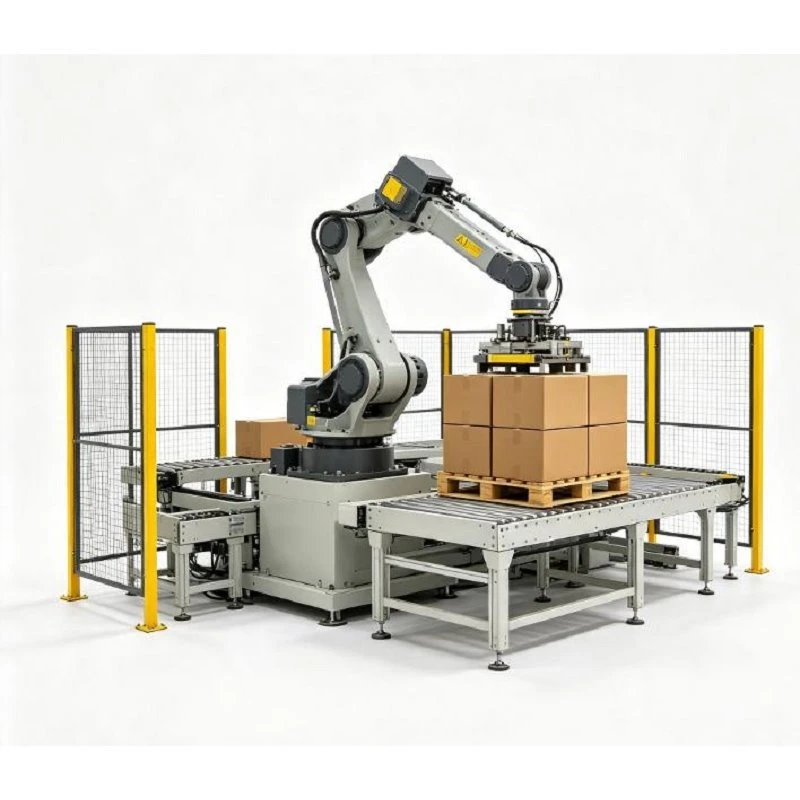
محطة عمل المنصات النقالة الروبوتية
محطة عمل منصات التحميل الروبوتية عبارة عن خلية صناعية متكاملة تم تصميمها لأتمتة عملية الرفع والتكديس المتكررة للبضائع المعبأة. تم تصميم النظام لتحقيق موثوقية عالية وتشغيل مستمر، حيث يربط النظام بسلاسة عمليات التعبئة والتغليف الأولية بالتخزين والخدمات اللوجستية، مما يساعد الشركات المصنعة العالمية على تقليل تكاليف العمالة، والقضاء على الاختناقات، وتحسين سلامة الخطوط.
المواصفات الرئيسية
|
غرض |
التكوين النموذجي |
|
نوع الروبوت |
روبوت صناعي ذو 4 محاور / 6 محاور |
|
حمولة الروبوت المتاحة |
50 كجم / 100 كجم |
|
الحد الأقصى لنصف قطر عمل الروبوت |
يصل إلى 2,732 ملم |
|
تكرار الروبوت |
± 0.08 ملم |
|
القابض |
فراغ / ميكانيكية / مخصصة |
|
اختيار المنتج |
منتجات فردية / متعددة |
|
نمط البليت |
العمود / الطوب / المتشابكة / بالتناوب / مخصص |
|
تغيير البليت |
يدوي / اوتوماتيك |
|
نظام التحكم |
PLC + وحدة تحكم الروبوت + HMI |
|
ناقل المنتج |
الحزام / الأسطوانة / السلسلة |
|
التكامل الخطي |
التعبئة والتغليف / التعبئة / التعبئة / تعبئة العلبة / التغليف |
الفوائد الرئيسية
القضاء على الإجهاد المتكرر ونقص العمالة:يعمل على أتمتة عمليات الرفع الثقيلة والمستمرة، مما يقلل بشكل كبير من مخاطر الإصابة في مكان العمل والاعتماد على العمالة.
استقرار المكدس المتسق:يضمن تحديد المواقع المبرمج أنماط منصة نقالة موحدة، مما يقلل من تلف المنتج أثناء النقل.
مرونة -SKU المتعددة:قم بتخزين العشرات من وصفات التجميع-المبرمجة مسبقًا على واجهة HMI لإجراء تغييرات سريعة على المنتج-وبأقل قدر من الأدوات.
مخرجات قابلة للتطوير:يمكنك ضبط سرعة الروبوت ومنطق التشغيل بسهولة لمواكبة الطلب الموسمي المتزايد.
البصمة المدمجة:يتناسب تخطيط الخلية المعياري مع مخططات الأرضيات الضيقة حيث لا يمكن استيعاب المنصات الميكانيكية التقليدية.
أنواع العبوات المناسبة
كرتون وصناديق:الأغذية والمشروبات والإلكترونيات والسلع الاستهلاكية وتغليف التجارة الإلكترونية-.
الحالات والصناديق:المنتجات المعبأة، السلع المعلبة، التغليف التجاري.
الحقائب والأكياس:كيماويات، مساحيق، بذور زراعية، أسمدة، مواد بناء (أسمنت، ملاط).
الدلاء والحاويات والبراميل:الدهانات، مواد التشحيم، المواد الكيميائية السائلة، المكونات الغذائية.
بنية النظام ومكوناته
تشتمل خلية منصات التحميل المتكاملة تمامًا على الأنظمة الفرعية الرئيسية التالية:
روبوت المنصات الصناعية:يتم تحديده بناءً على الحمولة الصافية والوصول وأوقات الدورة المطلوبة لانتقاء المنتجات من محطة التغذية ووضعها بدقة على منصة التحميل.
نهاية-أدوات الذراع (EOAT / القابض):تم تصميمه خصيصًا ليناسب نوع الحزمة الخاصة بك، ويتميز بواجهات -سريعة التغيير وأجهزة استشعار مدمجة للتحقق من حالة الإمساك.
ناقل تغذية المنتج:حزام أو بكرة أو ناقل بسلسلة للخدمة الشاقة مزود بأجهزة استشعار بصرية لفهرسة المنتج وتحديد موضعه بدقة.
تحديد موقع البليت وتثبيته:يضمن وضعًا صارمًا للمنصات الفارغة والمحملة حتى يتمكن الروبوت من تنفيذ مواضع متكررة في حدود تفاوتات أقل من -مليمتر.
خزانة التحكم الرئيسية وواجهة HMI:يتميز بواجهة مستخدم سهلة الاستخدام لاختيار الوصفة والتجاوز اليدوي وتشخيص الأخطاء وتتبع الإنتاج.
نظام السلامة الشامل:متوافق تمامًا مع لوائح السلامة الصناعية الدولية لضمان حماية المشغل.
التسلسل التشغيلي لمحطة العمل
تغذية المنتج:تدخل البضائع المعبأة إلى محطة العمل عبر ناقل التغذية من خطوط الإنتاج الأولية.
الكشف والفهرسة:تكتشف أجهزة الاستشعار البصرية وصول المنتج وتثبت الحزمة في إحداثيات اختيار دقيقة.
اختيار المنتج:يقوم الروبوت بوضع EOAT، والتحقق من الإمساك الآمن عبر مفاتيح الضغط الهوائي/الفراغي، ثم يرفع العنصر.
النقل والتنسيب:ينقل الروبوت الحمولة على طول المسار الأمثل ويودعها على منصة التحميل وفقًا لوصفة النمط النشط.
تكوين الطبقة وموضع الطبقة-الورقة:تتكرر العملية طبقة بعد طبقة. في حالة التهيئة، يختار الروبوت ورقة الانزلاق- ويضعها بين الطبقات لمزيد من الثبات.
البليت إشارة كاملة:بمجرد الوصول إلى الارتفاع المستهدف، يقوم النظام بوضع علامة على اكتمال منصة التحميل لإزالة الرافعة الشوكية يدويًا أو تشغيل التفريغ التلقائي للناقل.
أنماط المنصات المدعومة
نمط العمود:مثالية للحزم ذات قوة الضغط العالية- (على سبيل المثال، الصناديق الكرتونية الثقيلة) التي تتطلب نقلًا رأسيًا مباشرًا للحمل.
نمط الطوب:تربط صفوف الإزاحة الحزم المتجاورة معًا، مما يعزز سلامة المكدس بشكل عام.
نمط المتشابكة:تدور الاتجاهات بمقدار 90 درجة بين الطبقات، مما يؤدي إلى إنشاء هيكل مقفل مناسب للأكوام الأطول.
نمط الطبقة المتناوبة:تقلب اتجاهات الطبقة بشكل مستمر لتوزيع الوزن بالتساوي ومنع الانقلاب.
نمط مبرمج مخصص:إحداثيات مخصصة مصممة خصيصًا لصناديق الكرتون ذات الأحجام المختلطة-، أو الحالات غير المنتظمة، أو متطلبات الشحن المتخصصة.
خيارات القابض الهندسية
قابض المصفوفة المفرغة (الأفضل للعلب الكرتونية، والصناديق الصلبة، والعلب العلوية المسطحة{{0}):وهي مجهزة بمولدات تفريغ عالية التدفق-، ورغوة ذاتية الغلق أو أكواب شفط-، وأنظمة نفخ-متكاملة للبيئات المتربة.
أدوات التثبيت الميكانيكية (الأفضل للحقائب والدلاء والحاويات البلاستيكية والصناديق):يتميز بفك هوائي ناعم -يُنظم باللمس، وأصابع داعمة سفلية، ومزالج أمان ضد-السقوط.
أدوات الانتقاء المتعددة (الأفضل للسرعات العالية-وخطوط الحزم المتعددة-):يختار منتجات متعددة في كل دورة لمضاعفة مخرجات النظام دون -زيادة سرعة الروبوت.
مخصص / هجين EOAT (الأفضل للأشكال غير المنتظمة، المنتج المدمج + التعامل مع منصة التحميل):يتم الجمع بين المشبك الميكانيكي والشفط الفراغي للتعامل مع المنتجات والصفائح-الانزلاقية باستخدام أداة واحدة.
استراتيجية الصيانة الوقائية
تضمن الصيانة الروتينية البسيطة أقصى وقت تشغيل للنظام:
يومي / أسبوعي:قم بتنظيف أجهزة الاستشعار، وفحص التركيبات الهوائية/أكواب التفريغ، وإزالة الحطام من الناقلات.
شهريا:تحقق من المحاذاة الميكانيكية للقابض، وتحقق من تشغيل دائرة السلامة، وافحص الكابلات والقنوات المرنة.
سنوي:قم بتنفيذ -تشحيم محور الروبوت الموصى به من المصنع، وتنفيذ النسخ الاحتياطي الكامل للنظام، وإعادة معايرة النقاط الأصلية المرجعية.
التعليمات
الوسم : محطة عمل منصات نقالة روبوتية، مصنع في الصين محطة عمل منصات نقالة روبوتية، مصنع, روبوت سكارا الصناعي
في المادة التالية
نظام المنصات الروبوتيةقد يعجبك ايضا


إرسال التحقيق